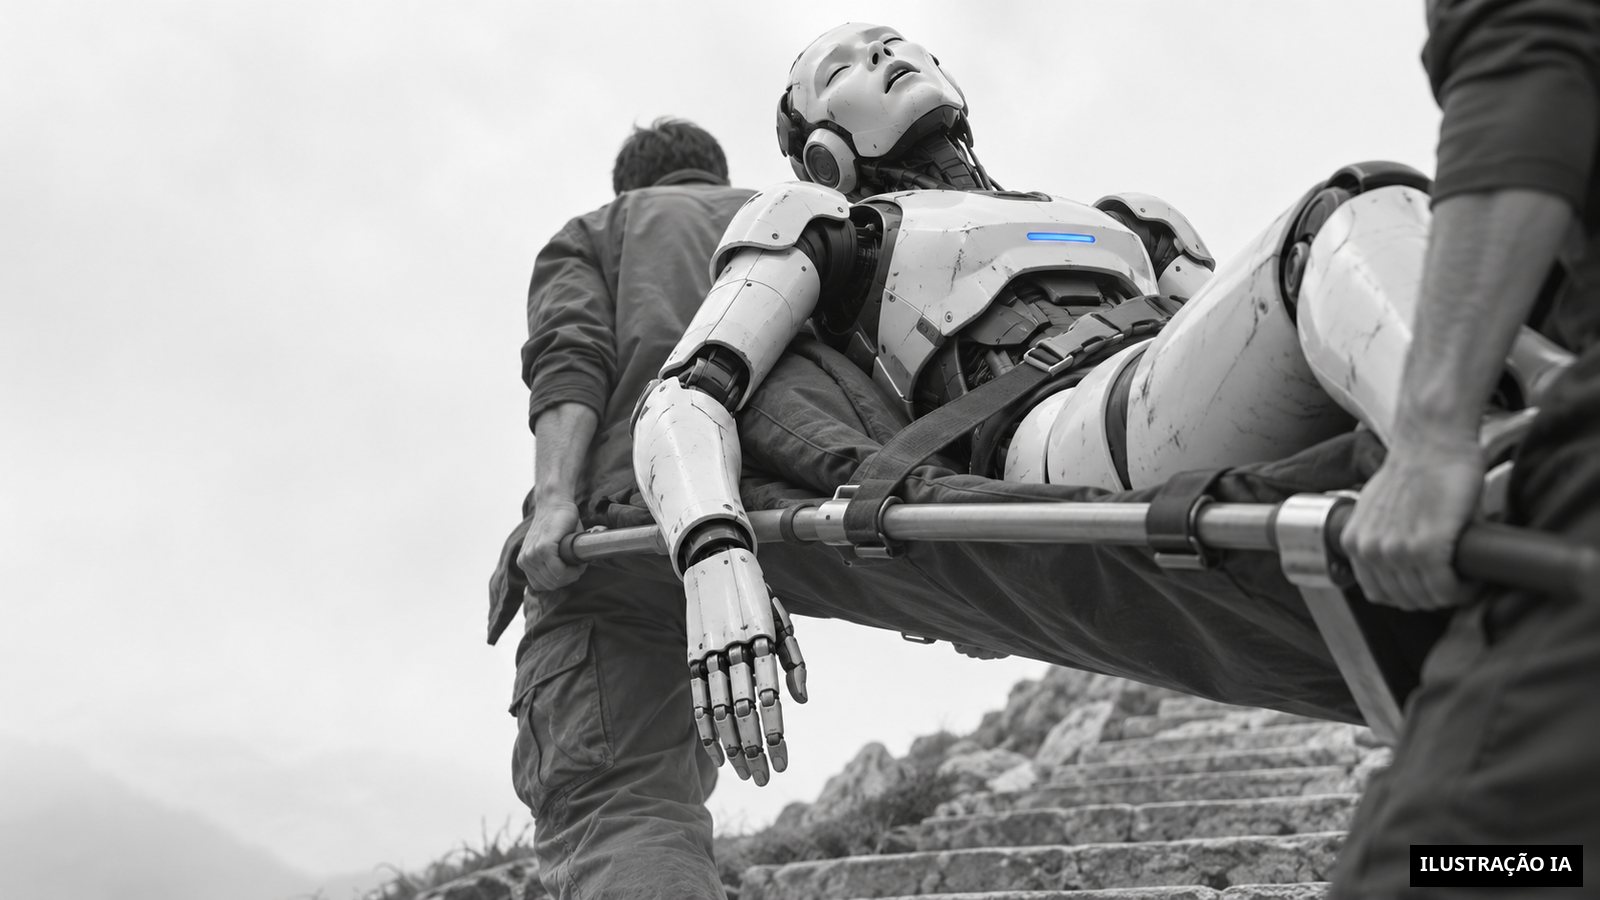
A 2 de novembro de 2026, o ar frio da província de Shandong não chega para mascarar o calor que escapa de uma máquina. Nas encostas íngremes do Mont Tai, um robot humanoide Unitree G1 imobiliza-se. Os seus circuitos aquecem. Ele não terminará o seu caminho sozinho. Mãos humanas assumem o controlo. É evacuado numa maca, como um alpinista exausto (Gadget Review, Interesting Engineering, Tech Times UK).
Isto não é uma avaria anedótica. É uma fissura no espelho do nosso futuro. Imagina-mos frequentemente os robots como entidades inesgotáveis, capazes de tudo, em todo o lado, sempre. Mas nesse dia, a máquina mostrou que tinha um corpo. E que esse corpo, também ele, tem os seus limites.
O percurso que fez a diferença
Para compreender a dimensão da façanha falhada, é preciso visualizar o esforço exigido. A competição, organizada pelo grupo audiovisual público CMG, não era um simples passeio na planície (La Presse). O percurso contava 3,9 quilómetros. Mas este número não diz tudo. Havia mais de 3 000 degraus a subir e 600 metros de desnível a absorver (Gadget Review, Interesting Engineering, La Presse, Tech Times UK).
Imagine esta subida. Sem tapete rolante, sem declive suave. Degraus, um após o outro, sob o peso da máquina. É um esforço sustentado, comparável ao de um corredor de fundo que sobe uma montanha. Entre eles, um robot canino concebido pela Beijing Lingyi Technology, subsidiária da Unitree, provou que a resistência era possível. Venceu a prova de velocidade em 43 minutos e 41 segundos (Gadget Review, Interesting Engineering, La Presse, Tech Times UK).
O contraste é impressionante. O robot de quatro patas manteve o ritmo. O robot humanoide, por sua vez, cedeu. Porquê? Talvez porque ficar de pé, caminhar sobre duas pernas, seja uma tarefa muito mais complexa e exigente em energia do que correr sobre quatro. O corpo bípede, mesmo em metal, consome mais. Cansa-se. E quando se cansa, aquece.
A maca: um ajuste talvez falhado
O robot evacuado não era um protótipo secreto. Era uma versão de desenvolvimento do G1, o mesmo modelo apresentado durante o gala do Ano Novo chinês (Gadget Review, Interesting Engineering, Tech Times UK). Um robot já conhecido, já visto, mas talvez não estivesse pronto para esta prova específica.
A Unitree, o fabricante, avançou uma hipótese. Segundo a empresa, o robot pode ter participado na competição sem um ajuste adequado (Gadget Review, Interesting Engineering, Tech Times UK). Esta afirmação desencadeou debates online sobre a resistência real dos robots humanoides. Mas a Unitree não forneceu detalhes técnicos adicionais sobre o incidente de sobreaquecimento. O componente específico responsável pelo aumento de temperatura não foi identificado (Gadget Review, Interesting Engineering, Tech Times UK).
Um relatório chegou mesmo a identificar o robot como pertencente à equipa Yongda Zhicheng, em vez de ser uma submissão oficial da fábrica Unitree, embora esta atribuição não tenha sido corroborada por uma segunda fonte independente (Gadget Review). Na incerteza, uma certeza permanece: a máquina atingiu o seu limite térmico. E este limite é físico, inelutável.
O seu futuro robot terá a mesma resistência?
Amanhã, talvez, um robot como o G1 entrará na sua sala de estar. Não subirá o Mont Tai. Mas terá de caminhar sobre os seus pavimentos, atravessar a sua cozinha, carregar as suas compras. E se, um dia, tiver de subir as escadas da sua casa?
Se o robot tem limites corporais, precisará de descanso. Precará de arrefecimento. Terá de ser «evacuado» da sua tarefa se a carga se tornar demasiado pesada. Aceitará que ele pare no meio da sala, sobreaquecido, à espera que o ajude?
O incidente no Mont Tai recorda-nos uma verdade simples: a tecnologia não é mágica. É física. E as leis da termodinâmica aplicam-se também aos circuitos. Quando acolher o seu futuro assistente, pergunte-se: foi ajustado para o seu dia a dia? Ou ele também terminará numa maca?