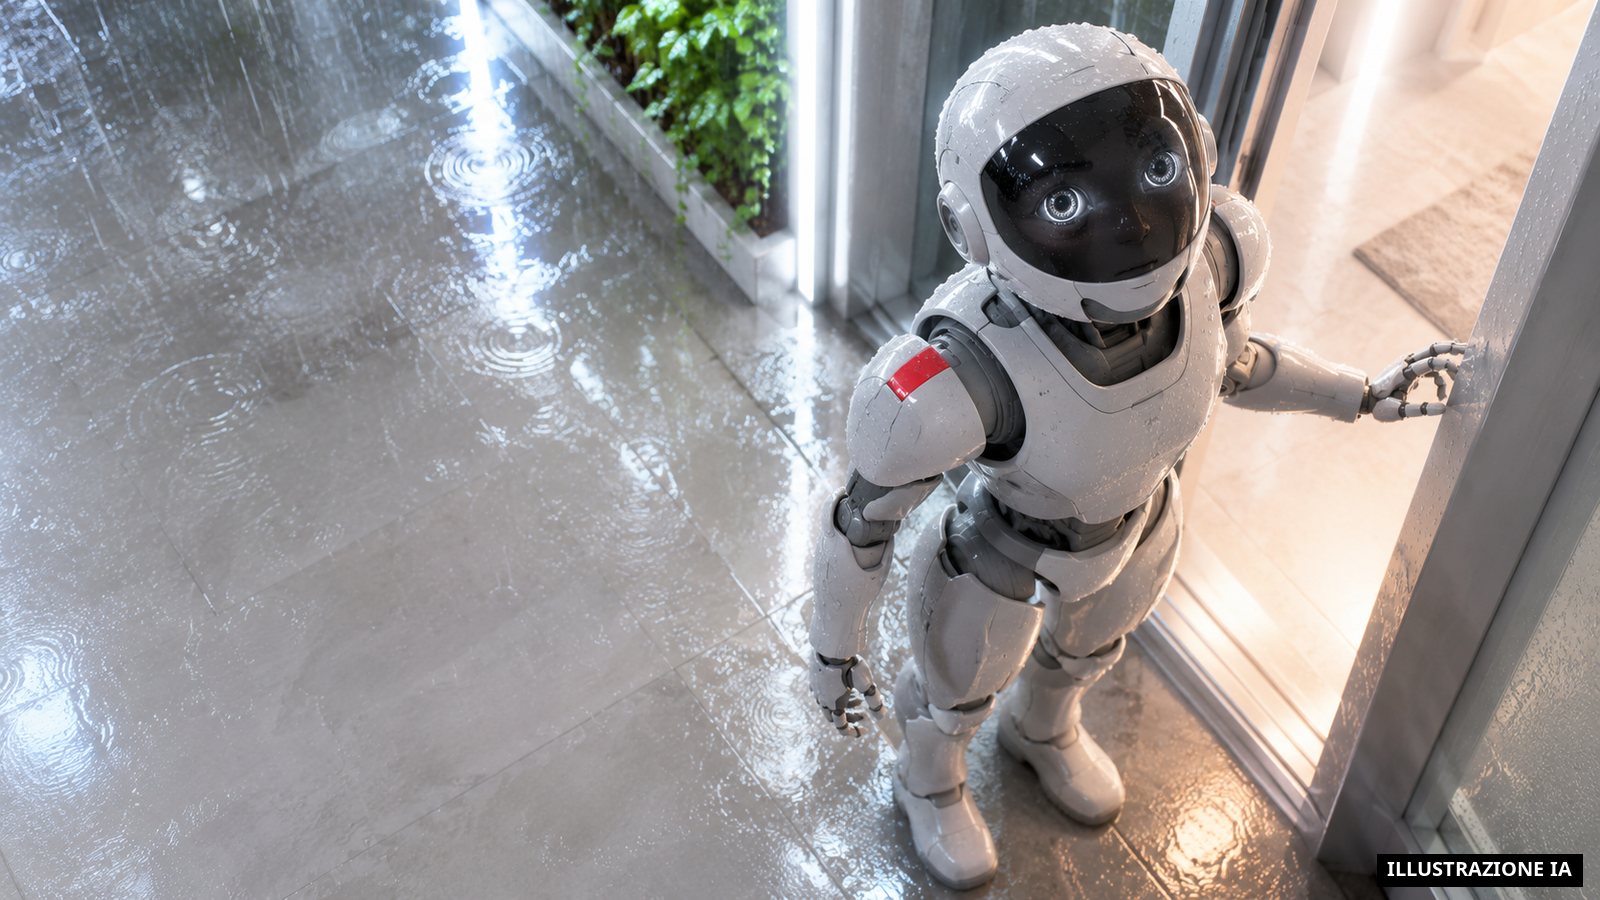
Sulla schiena di un Unitree G1, un Mac mini M4 Pro da 64 Go, alloggiato in un involucro stampato in 3D, guida il robot in sei luoghi reali che non aveva mai mappato (ad-hoc-news.de). Solo una macchina che guarda, che calcola e che avanza. È qui che inizia il brivido. Non è più un giocattolo telecomandato.
Il 4 novembre 2026, il team di ricerca di Apple ha pubblicato su arXiv un articolo intitolato « Perceptive Humanoid Motion from Simulation » che presenta il sistema di controllo autonomo HALO per robot umanoidi, scritto da otto ricercatori (21jingji.com, BigGo Finance, ad-hoc-news.de, 快科技, 观点网). Il sistema HALO è stato validato e implementato sul robot umanoide G1 di Unitree Robotics (BigGo Finance, ad-hoc-news.de, 快科技, 观点网). Per ora, è un laboratorio. Ma le mura del laboratorio si dissolvono in fretta. E se domani, la stessa intelligenza si trovasse nel tuo corridoio?
Imparare senza vedere: l’addestramento virtuale
Come fa un robot a sapere dove si trova il muro se non gli è mai stato mostrato il tuo? La risposta sta in un numero: 1 000 case procedurali (ad-hoc-news.de, 快科技). Il team ha utilizzato circa 300 ore di episodi sintetici generati da queste strutture virtuali per l’addestramento, senza intervento umano (ad-hoc-news.de, 快科技). Immagina un mondo parallelo, infinito, dove il robot inciampa, si rialza, impara a aggirare un mobile immaginario, migliaia di volte. Non vede il tuo divano. Vede il concetto di « divano ». Impara la fisica dell’oggetto, non l’oggetto stesso.
È qui che avviene la magia. Quando il robot entra in un luogo reale, sconosciuto, non pre-scansionato, non è perso. Riconosce le forme, le distanze, i vincoli. Ha già vissuto milioni di vite virtuali per essere pronto per la tua. In sei ambienti reali sconosciuti (non pre-scansionati o mappati), il robot ha eseguito 360 test di compiti semplici con un tasso di successo medio del 91% (21jingji.com, BigGo Finance, ad-hoc-news.de, 快科技, 观点网). Novantuno per cento. È un’autonomia che sfiora la normalità umana. Non serve più dire « vai lì ». Sa dove si trova lì.
Il tallone d’Achille: la concatenazione dei gesti
Ma la realtà non è un labirinto perfetto. È caotica. Ed è qui che il sogno si scontra con l’osso. Per tre compiti compositi testati 10 volte ciascuno in un ambiente reale, il tasso di successo medio è sceso al 70% (21jingji.com, BigGo Finance, ad-hoc-news.de, 快科技, 观点网). Perché questo calo? Perché la vita è raramente un’azione semplice. È una sequenza di azioni. Chinarsi, camminare, spingere. Ogni passo è un’occasione per sbagliare. E gli errori si sommano.
Il compito specifico di chinarsi per superare un ostacolo, camminare verso un bersaglio e spingere una scatola ha un tasso di successo di soli 50% (快科技, 观点网). Cinquanta per cento. È l’angolo del tavolo che ti aspetta. È il filo del telefono che giace a terra. È il momento in cui il robot esita, in cui il suo calcolo diverge dalla realtà fisica. Sa come spingere una scatola. Sa come seguire una persona. Ma concatenarli? È qui che insorge il dubbio. E se, domani, inciampa davanti ai tuoi figli? E se, nella tua cucina, blocca la porta perché ha stimato male la distanza tra il frigo e il muro?
Il robot ha dimostrato capacità di spingere scatole, seguire persone, sedersi su sedie e attraversare ostacoli (观点网). Queste competenze isolate sono impressionanti. Ma la vita è l’articolazione di queste competenze. È il gesto fluido. È l’anticipazione. E per ora, l’anticipazione resta fragile. Il 70% per i compiti composti non è un fallimento. È una frontiera. Una linea rossa che la tecnologia deve superare per passare dal laboratorio al salotto.
La tua casa, il suo campo di gioco
Torniamo alla tua casa. Alla tua coppia. Ai tuoi figli. Immagina che questo robot, con il suo Mac mini M4 Pro sulla schiena, sia lì. Non ti guarda. Guarda il pavimento. Calcola la traiettoria. Sa che sei lì, perché ti segue. Sa che la sedia è lì, perché si siede sopra. Ma non sa ancora che la sedia è fragile. Non sa ancora che il pavimento è scivoloso dopo il passaggio dell’aspirapolvere. Impara nel virtuale. Ma il virtuale non ha texture. Non ha rumore. Non ha vita.
E se, domani, un robot imparasse in case virtuali a spingere una scatola, seguire una persona e sedersi senza che gli sia stato mostrato il tuo salotto? È già così. Ma il « senza che gli sia stato mostrato » nasconde una verità più profonda: non ti conosce. Non conosce le tue abitudini. Non sa che lasci le chiavi sul tavolo. Non sa che il tuo gatto dorme sul divano. È un perfetto sconosciuto che padroneggia perfettamente lo spazio, ma che ignora l’anima del luogo. È qui che il sogno diventa inquietante. Un essere perfetto in un mondo imperfetto. Un calcolatore freddo in un focolare caldo.
Apple non ha ancora messo questo robot nelle nostre case. Ma la strada è tracciata. Il 91% di successo nell’ignoto è la soglia della fiducia. Il 70% per i compiti complessi è la soglia della prudenza. E il 50% per la concatenazione è la soglia della paura. Domani forse, vedrai una sagoma muoversi nel tuo corridoio. Non ti parlerà. Non ti guarderà. Eseguirà. E ti chiederai: sa cosa sta facendo? O sta improvvisando? La risposta è nelle 300 ore di addestramento virtuale. Ma la domanda resterà nella tua testa. E se, domani, sbaglia? E se, domani, non si rialza?