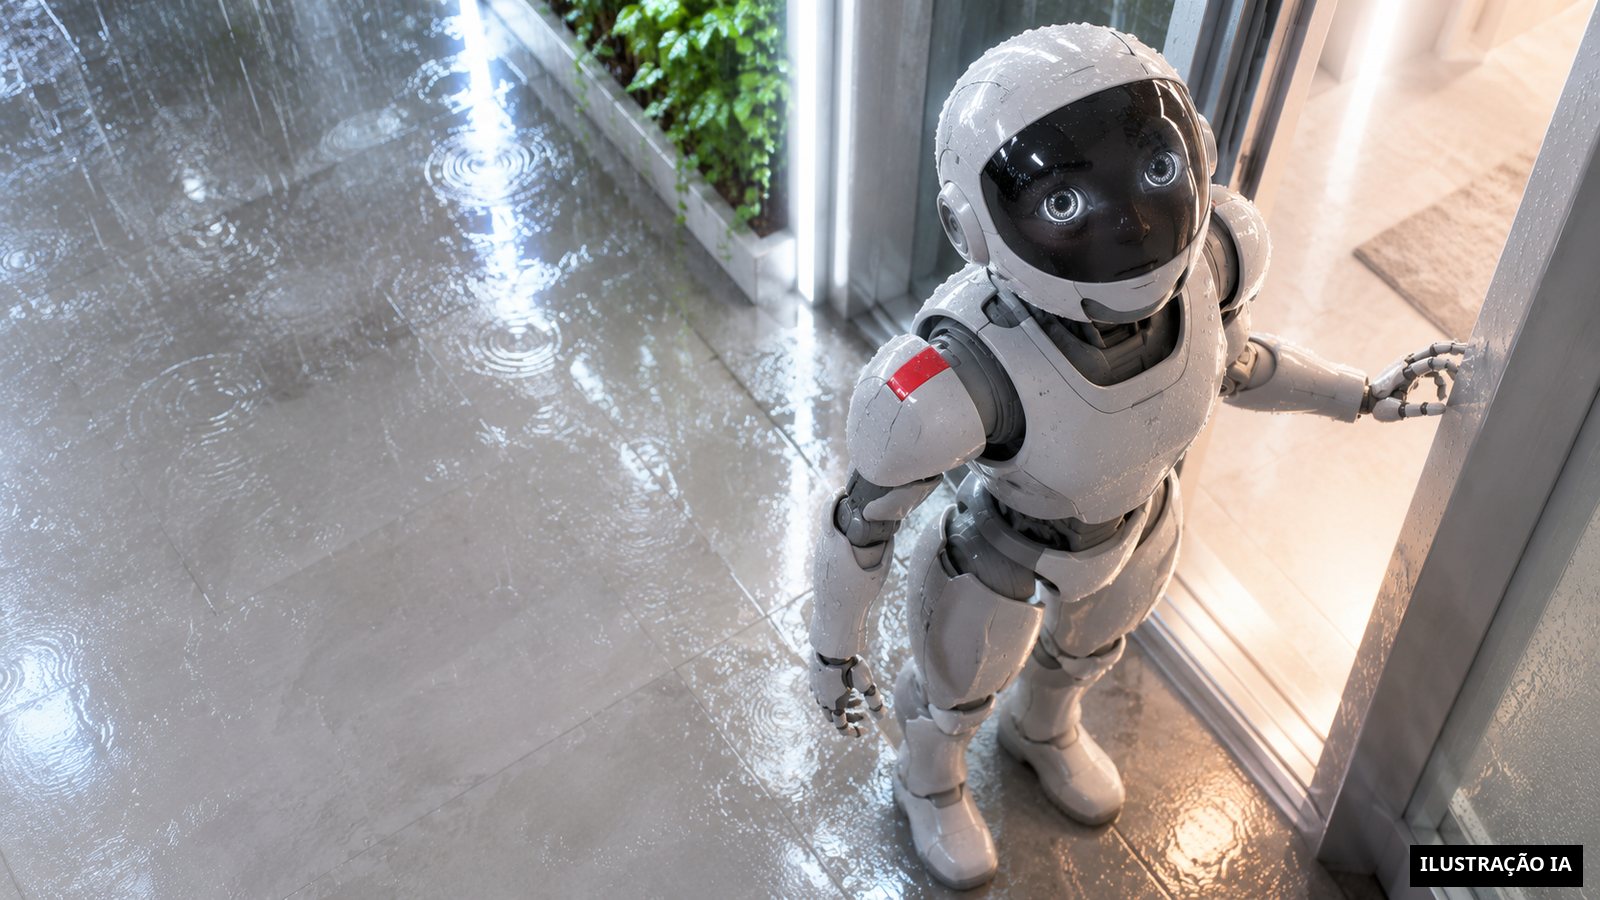
Na parte de trás de um Unitree G1, um Mac mini M4 Pro de 64 GB, alojado num gabinete impresso em 3D, guia o robô em seis locais reais que ele nunca tinha mapeado (ad-hoc-news.de). Apenas uma máquina que observa, que calcula e que avança. É aqui que começa o arrepio. Já não é um brinquedo com controlo remoto.
A 4 de novembro de 2026, a equipa de investigação da Apple publicou no arXiv um artigo intitulado « Perceptive Humanoid Motion from Simulation » que apresenta o sistema de controlo autónomo HALO para robôs humanoides, redigido por oito investigadores (21jingji.com, BigGo Finance, ad-hoc-news.de, 快科技, 观点网). O sistema HALO foi validado e implementado no robô humanoide G1 da Unitree Robotics (BigGo Finance, ad-hoc-news.de, 快科技, 观点网). Por enquanto, é um laboratório. Mas as paredes do laboratório desaparecem rapidamente. E se amanhã, essa mesma inteligência se encontrasse no seu corredor?
Aprender sem ver: o treino virtual
Como é que um robô sabe onde está a parede se nunca lhe mostraram a sua? A resposta cabe num número: 1 000 casas procedurais (ad-hoc-news.de, 快科技). A equipa utilizou cerca de 300 horas de episódios sintéticos gerados a partir dessas estruturas virtuais para o treino, sem intervenção humana (ad-hoc-news.de, 快科技). Imagine um mundo paralelo, infinito, onde o robô tropeça, levanta-se, aprende a contornar um móvel imaginário, milhares de vezes. Ele não vê o seu sofá. Ele vê o conceito de « sofá ». Aprende a física do objeto, não o próprio objeto.
É aqui que a magia opera. Quando o robô entra num local real, desconhecido, não pré-escaneado, ele não está perdido. Reconhece as formas, as distâncias, as restrições. Já viveu milhões de vidas virtuais para estar pronto para a sua. Em seis ambientes reais desconhecidos (não pré-escaneados nem mapeados), o robô realizou 360 testes de tarefas simples com uma taxa de sucesso média de 91% (21jingji.com, BigGo Finance, ad-hoc-news.de, 快科技, 观点网). Noventa e um por cento. É uma autonomia que beira a normalidade humana. Já não é preciso dizer « vai ali ». Ele sabe onde é ali.
O calcanhar de Aquiles: o encadeamento dos gestos
Mas a realidade não é um labirinto perfeito. É caótica. E é aqui que o sonho choca contra o osso. Para três tarefas compostas testadas 10 vezes cada num ambiente real, a taxa de sucesso média caiu para 70% (21jingji.com, BigGo Finance, ad-hoc-news.de, 快科技, 观点网). Por que esta queda? Porque a vida raramente é uma ação simples. É uma sequência de ações. Agachar-se, andar, empurrar. Cada etapa é uma oportunidade de falhar. E os erros somam-se.
A tarefa específica de se agachar para passar um obstáculo, andar para uma meta e empurrar uma caixa tem uma taxa de sucesso de apenas 50% (快科技, 观点网). Cinquenta por cento. É a ponta da mesa que o espera. É o fio do telefone que arrasta no chão. É o momento em que o robô hesita, em que o seu cálculo diverge da realidade física. Ele sabe empurrar uma caixa. Sabe seguir uma pessoa. Mas encadear? É aqui que a dúvida se instala. E se, amanhã, ele tropeçar diante dos seus filhos? E se, na sua cozinha, ele bloquear a porta porque estimou mal a distância entre o frigorífico e a parede?
O robô demonstrou capacidades para empurrar caixas, seguir pessoas, sentar-se em cadeiras e atravessar obstáculos (观点网). Estas competências isoladas são impressionantes. Mas a vida é a articulação destas competências. É o gesto fluido. É a antecipação. E por enquanto, a antecipação permanece frágil. Os 70% para as tarefas compostas não são um fracasso. É uma fronteira. Uma linha vermelha que a tecnologia deve ultrapassar para passar do laboratório à sala de estar.
A sua casa, o seu terreno de jogo
Volvamos à sua casa. Ao seu casal. Aos seus filhos. Imagine que este robô, com o seu Mac mini M4 Pro nas costas, está ali. Ele não olha para si. Olha para o chão. Calcula a trajetória. Sabe que está ali, porque o segue. Sabe que a cadeira está ali, porque se senta nela. Mas ainda não sabe que a cadeira é frágil. Ainda não sabe que o chão está escorregadio após a passagem do aspirador. Aprende no virtual. Mas o virtual não tem textura. Não tem som. Não tem vida.
E se, amanhã, um robô aprendesse em casas virtuais a empurrar uma caixa, seguir uma pessoa e sentar-se sem lhe mostrarem a sua sala de estar? Já é o caso. Mas o « sem lhe mostrarem » esconde uma verdade mais profunda: ele não o conhece. Não conhece os seus hábitos. Não sabe que deixa as chaves na mesa. Não sabe que o seu gato dorme no sofá. É um perfeito desconhecido que domina perfeitamente o espaço, mas que ignora a alma do lugar. É aqui que o sonho se torna inquietante. Um ser perfeito num mundo imperfeito. Um calculador frio num lar quente.
A Apple ainda não colocou este robô nas nossas casas. Mas o caminho está traçado. 91% de sucesso no desconhecido, é o limiar da confiança. 70% para as tarefas complexas, é o limiar da prudência. E 50% para o encadeamento, é o limiar do medo. Amanhã talvez, verá uma silhueta a mover-se no seu corredor. Ela não lhe falará. Não o olhará. Executará. E perguntar-se-á: ele sabe o que está a fazer? Ou está a improvisar? A resposta está nas 300 horas de treino virtual. Mas a pergunta permanecerá na sua cabeça. E se, amanhã, ele se enganar? E se, amanhã, ele não se levantar?