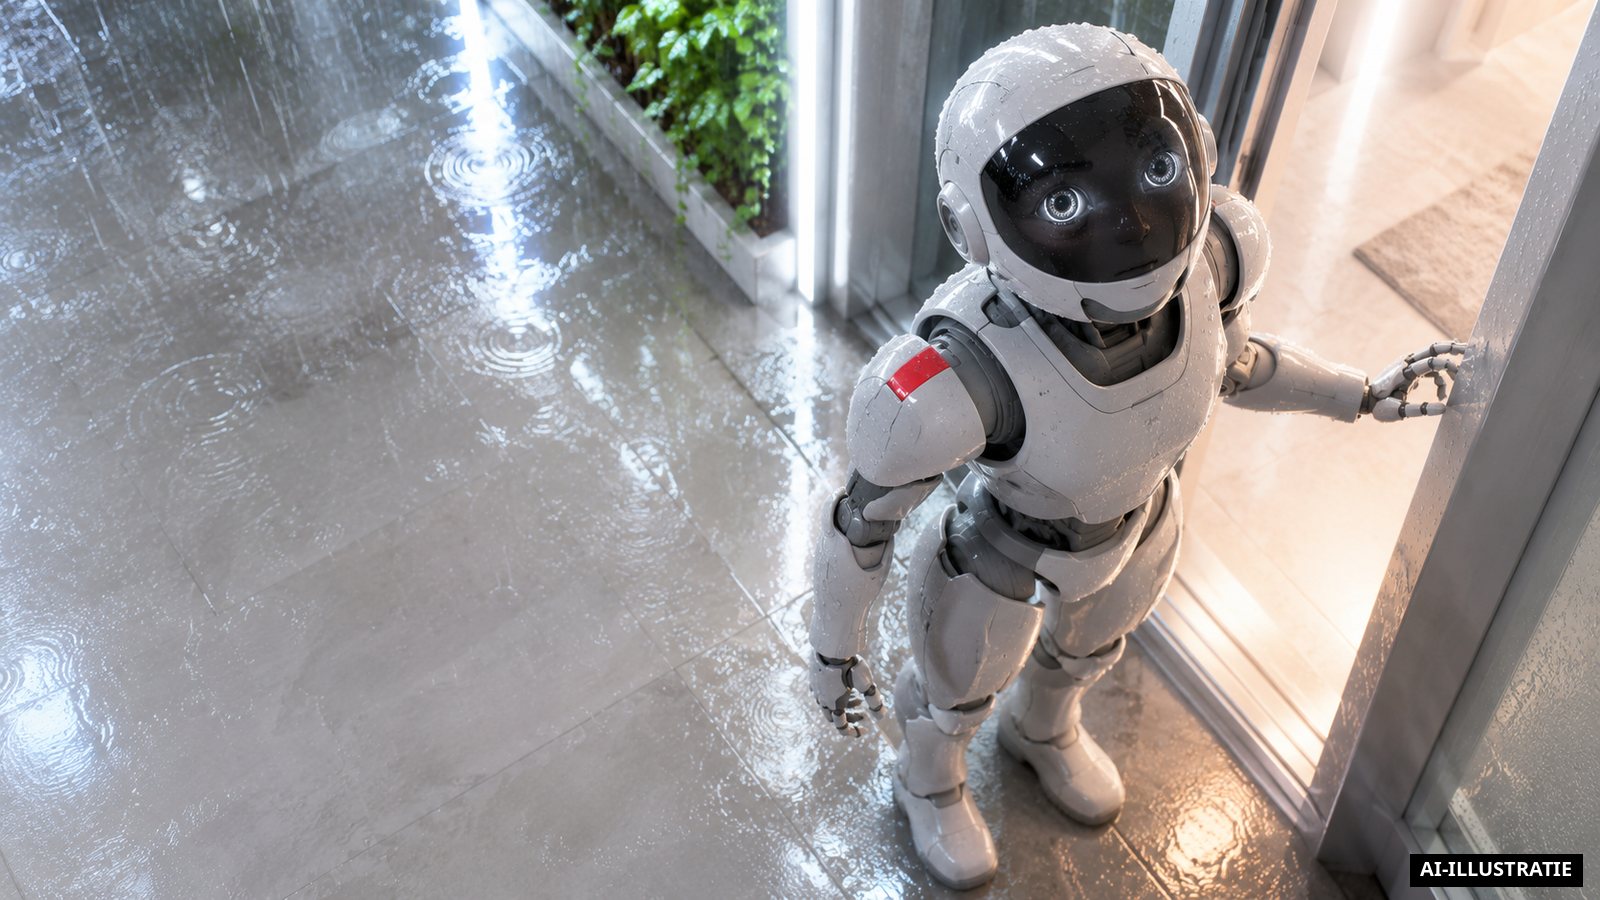
Op de rug van een Unitree G1, een Mac mini M4 Pro van 64 Go, gehuisvest in een 3D-geprint behuizing, leidt de robot door zes echte locaties die hij nooit had gemapt (ad-hoc-news.de). Gewoon een machine die kijkt, berekent en vooruitgaat. Hier begint de rilling. Het is geen afstandsbediening-speelgoed meer.
Op 4 november 2026 publiceerde het onderzoeksteam van Apple op arXiv een artikel getiteld « Perceptive Humanoid Motion from Simulation » dat het autonome controlesysteem HALO voor humanoïde robots presenteerde, geschreven door acht onderzoekers (21jingji.com, BigGo Finance, ad-hoc-news.de, 快科技, 观点网). Het HALO-systeem is gevalideerd en geïmplementeerd op de humanoïde robot G1 van Unitree Robotics (BigGo Finance, ad-hoc-news.de, 快科技, 观点网). Voorlopig is het een laboratorium. Maar de muren van het laboratorium verdwijnen snel. En wat als morgen dezelfde intelligentie in uw gang staat?
Leeren zonder zien: virtuele training
Hoe weet een robot waar de muur is als je hem de jouwe nooit hebt getoond? Het antwoord zit in een cijfer: 1 000 procedurele huizen (ad-hoc-news.de, 快科技). Het team gebruikte ongeveer 300 uur aan synthetische episodes gegenereerd uit deze virtuele structuren voor de training, zonder menselijke interventie (ad-hoc-news.de, 快科技). Stel je een oneindige parallelle wereld voor, waarin de robot struikelt, opstaat en duizenden malen leert om een verbeelding meubelstuk heen te gaan. Hij ziet je bank niet. Hij ziet het concept van een « bank ». Hij leert de fysica van het object, niet het object zelf.
Daar werkt de magie. Wanneer de robot een echte, onbekende, niet-voorgescannde locatie binnengaat, is hij niet verdwaald. Hij herkent vormen, afstanden en beperkingen. Hij heeft al miljoenen virtuele levens geleefd om klaar te zijn voor de jouwe. In zes onbekende echte omgevingen (niet voorgescannd of gemapt) voerde de robot 360 tests uit voor eenvoudige taken met een gemiddelde succesgraad van 91% (21jingji.com, BigGo Finance, ad-hoc-news.de, 快科技, 观点网). Negenentachtig en één procent. Het is een autonomie die de menselijke normaliteit naderend. Je hoeft niet meer te zeggen « ga daar ». Hij weet waar « daar » is.
De achilleshiel: het aaneenschakelen van bewegingen
Maar de realiteit is geen perfect labyrint. Het is chaotisch. En daar bots de droom tegen het bot. Voor drie samengestelde taken die elk 10 keer in een echte omgeving werden getest, daalde de gemiddelde succesgraad tot 70% (21jingji.com, BigGo Finance, ad-hoc-news.de, 快科技, 观点网). Waarom deze daling? Omdat het leven zelden een eenvoudige actie is. Het is een reeks acties. Buigen, lopen, duwen. Elke stap is een kans om het te missen. En de fouten tellen op.
De specifieke taak om te buigen om een obstakel te passeren, te lopen naar een doel en een doos te duwen, heeft een succesgraad van slechts 50% (快科技, 观点网). Vijftig procent. Het is de hoek van de tafel die je wacht. Het is de telefoonkabel die op de vloer ligt. Het is het moment waarop de robot aarzelt, waarbij zijn berekening afwijkt van de fysieke realiteit. Hij weet hoe je een doos duwt. Hij weet hoe je een persoon volgt. Maar ze aaneenschakelen? Daar ontstaat het twijfel. En wat als hij morgen struikelt voor uw kinderen? En wat als hij in uw keuken de deur blokkeert omdat hij de afstand tussen de koelkast en de muur verkeerd inschatte?
De robot heeft capaciteiten aangetoond om dozen te duwen, personen te volgen, op stoelen te zitten en obstakels te passeren (观点网). Deze geïsoleerde vaardigheden zijn indrukwekkend. Maar het leven is de articulatie van deze vaardigheden. Het is de vloeiende beweging. Het is de anticipatie. En voorlopig blijft de anticipatie fragiel. De 70% voor samengestelde taken is geen mislukking. Het is een grens. Een rode lijn die de technologie moet overschrijden om van het laboratorium naar de woonkamer te gaan.
Uw huis, zijn speelplaats
Terug naar uw huis. Naar uw koppel. Naar uw kinderen. Stel je voor dat deze robot, met zijn Mac mini M4 Pro op zijn rug, er is. Hij kijkt u niet aan. Hij kijkt naar de vloer. Hij berekent de trajecten. Hij weet dat u er bent, omdat hij u volgt. Hij weet dat de stoel er is, omdat hij erop zit. Maar hij weet nog niet dat de stoel fragiel is. Hij weet nog niet dat de vloer glad is na het passeren van de stofzuiger. Hij leert in het virtuele. Maar het virtuele heeft geen textuur. Het heeft geen geluid. Het heeft geen leven.
En wat als morgen een robot in virtuele huizen leert om een doos te duwen, een persoon te volgen en te zitten zonder dat je hem uw woonkamer hebt getoond? Dat is al het geval. Maar het « zonder dat je hem het hebt getoond » verbergt een diepere waarheid: hij kent u niet. Hij kent uw gewoonten niet. Hij weet niet dat u uw sleutels op de tafel laat liggen. Hij weet niet dat uw kat op de bank slaapt. Hij is een perfecte onbekende die de ruimte perfect beheerst, maar de ziel van de plek negeert. Daar wordt de droom ongerust. Een perfect wezen in een onvolmaakte wereld. Een koude calculator in een warm huis.
Apple heeft deze robot nog niet in onze huizen geplaatst. Maar de weg is getekend. 91% succes in het onbekende, dat is de drempel van vertrouwen. 70% voor complexe taken, dat is de drempel van voorzichtigheid. En 50% voor het aaneenschakelen, dat is de drempel van angst. Morgen misschien ziet u een silhouet bewegen in uw gang. Hij zal u niet spreken. Hij zal u niet aankijken. Hij zal uitvoeren. En u zult u afvragen: weet hij wat hij doet? Of improviseert hij? Het antwoord zit in de 300 uur virtuele training. Maar de vraag blijft in uw hoofd. En wat als hij morgen het verkeerde doet? En wat als hij morgen niet meer opstaat?